Портальный паллетайзер EOAT: какие пневматические захватные решения подходят для коробок, мешков и бочек
Практическое руководство по EOAT для портальных паллетайзеров, работающих с картонными коробками, гибкими мешками и бочками: выбор захвата, пути нагрузки, подтверждение последовательности, потери воздуха и испытания.
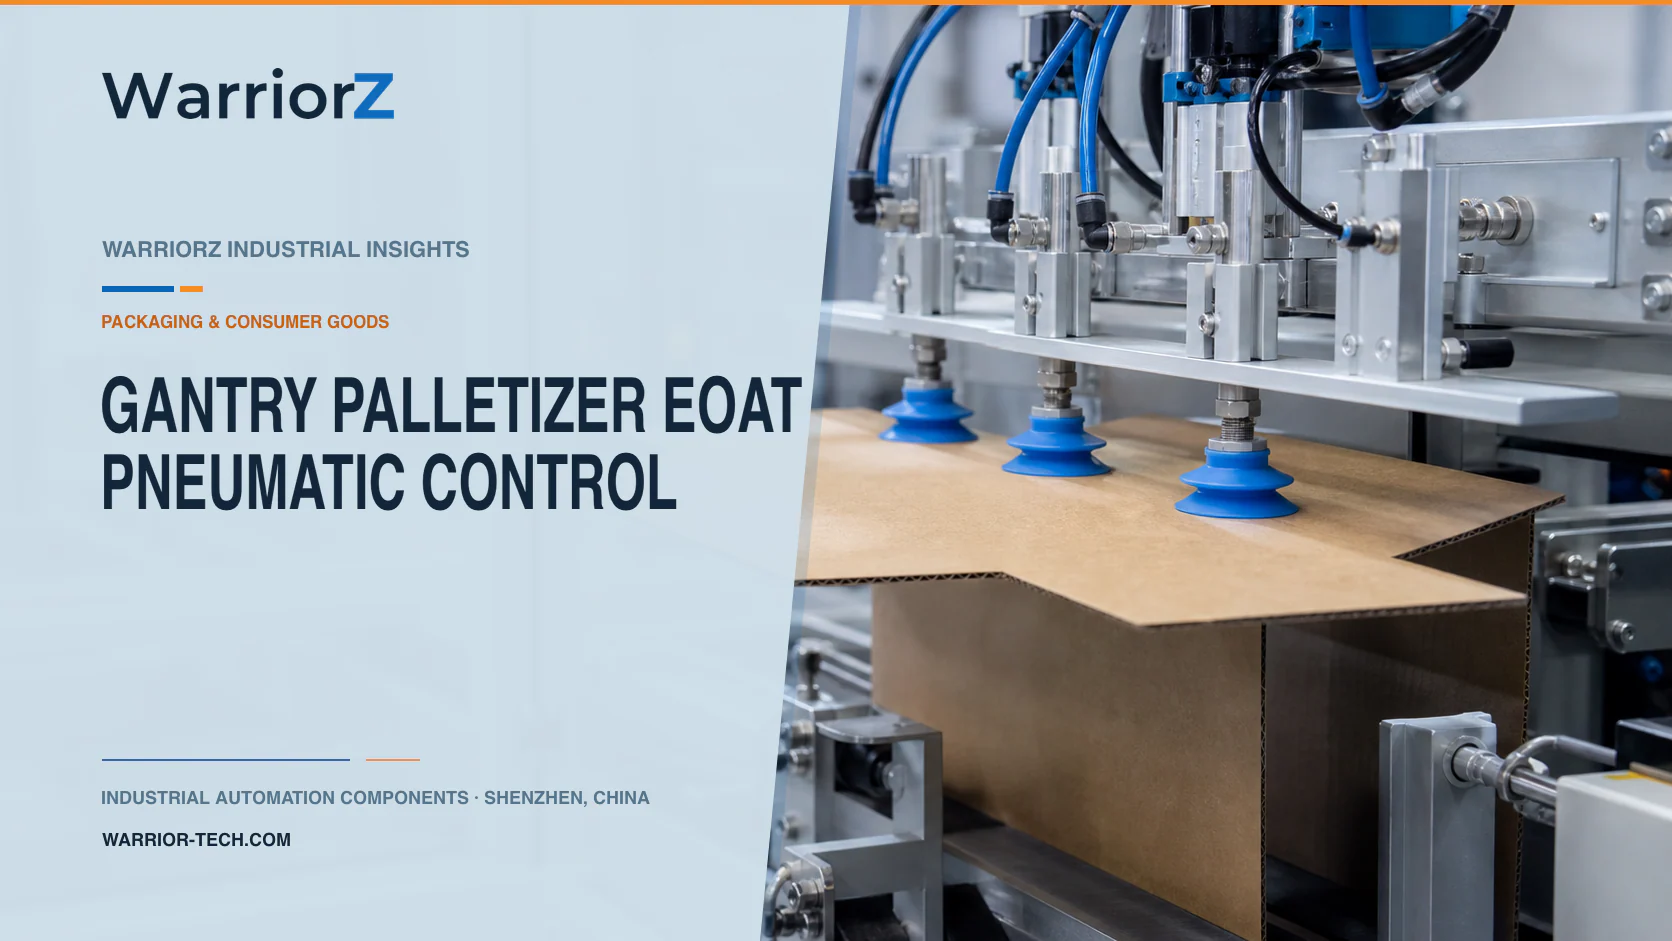
Портальный паллетайзер на фабрике по упаковке промышленных товаров может обрабатывать жесткие картонные коробки в одном заказе, гибкие мешки в следующем и бочки в другом. Рабочий орган не может рассматривать эти упаковки как взаимозаменяемые грузы. Картонная коробка имеет широкие грани, но может разрушиться, мешок меняет форму при ускорении, а бочка концентрирует нагрузку вокруг обода или корпуса. Пневматический захват работает только после того, как упаковка, движение и поведение при отказе определены совместно.
Определите границы фабрики и машины
Это применение находится на участке паллетирования линии упаковки промышленных товаров. Машина представляет собой двух- или трехосный портал с EOAT, который снимает готовую упаковку с конвейера и укладывает ее в слой. Электрические оси обычно обеспечивают длительное горизонтальное и вертикальное перемещение. Пневматика управляет короткими функциями захвата, вакуума, центрирования и отпускания на инструменте.
Официальный обзор Festo по промышленной упаковке представляет согласованные оси обработки и технологию захватов для паллетирования. Его обзор рабочих органов также различает пневматический, электрический и вакуумный захват по материалу, весу и применению. Эти страницы обосновывают архитектуру, но не выбирают инструмент для конкретной упаковки заказчика.
Сопоставьте принцип захвата с упаковкой
Вакуум часто привлекателен для закрытой коробки с достаточно плоской, прочной и разумно герметичной верхней поверхностью. Боковые зажимы или поддерживающая вилка могут быть более устойчивы к пористой гофрокартонной таре. Наполненный мешок может потребовать профилированных пальцев, податливого поверхностного захвата или поддержки под грузом, поскольку пленка и содержимое смещаются относительно точки захвата. Бочку можно обрабатывать за квалифицированный обод, под элементом, вокруг корпуса или снизу, в зависимости от ее материала и закрытия.
Упаковка | Возможный пневматический подход | Вопрос квалификации | Распространенное неподходящее допущение |
|---|---|---|---|
Жесткая картонная коробка | Вакуумная матрица, боковой зажим или комбинированная поддержка | Может ли стенка выдержать перепад давления и ускорение? | Чистый образец представляет влажные или поврежденные коробки |
Гибкий мешок | Профилированный зажим, податливый захват или вакуум с поддержкой | Смещается ли продукт из зоны захвата? | Более высокое давление зажима всегда предотвращает проскальзывание |
Металлическая или пластиковая бочка | Инструмент для обода, зажим корпуса или поддерживающая вилка | Одобрен ли контактируемый элемент для восприятия динамической нагрузки? | Каждая бочка одинакового объема имеет одинаковую прочность |
Смешанные форматы | Модульные или сменные пневматические контуры EOAT | Может ли рецепт подтвердить установленный инструмент и активированный контур? | Только программное обеспечение предотвращает неправильную механическую настройку |
Обзор Festo по вакуумной технике описывает вакуумные генераторы, вакуумные захваты, захваты и принадлежности для задач обработки. Его следует использовать как технический справочник, а не как доказательство того, что вакуум безопасен для любой конкретной поверхности.
Рассчитайте больше, чем массу упаковки
Расчет EOAT начинается с массы упаковки, но также должен включать смещение центра тяжести, ускорение портала, поведение при аварийной остановке, ориентацию инструмента, усилия от шлангов и кабелей, трение контакта и вариации продукта. Для выбора вакуума требуется полезная площадь чашки с учетом утечки и неровностей поверхности. Механический зажим требует наихудшего правдоподобного условия трения и фактической геометрии губок. Сама по себе настройка давления не доказывает удержание груза.
Конструкция портала и плита инструмента должны выдерживать изгибающий момент и кручение без смещения контактной схемы. Гибкий мешок может создавать переходные усилия, когда его содержимое отстает от инструмента. Высокая бочка может усилить небольшое горизонтальное ускорение в большой опрокидывающий момент. OEM должен документировать случаи нагрузки и проверять их на реальном профиле перемещения, а не только при медленном движении осей во время настройки.
Постройте проверяемую последовательность захвата и укладки
Входящий конвейер останавливает или синхронизирует упаковку в известном положении захвата. Контроллер подтверждает идентичность упаковки, рецепт паллеты, идентичность EOAT и доступность места назначения. Портал входит в зону захвата, инструмент контактирует с определенными поверхностями, и выбранный пневматический контур срабатывает. Доказательство вакуума или состояния губок должно достичь своего проверенного состояния до выдачи разрешения на подъем.
После захвата портал поднимается по контролируемому пути выхода, перемещается к паллете и приближается к запрограммированному месту слоя. EOAT поддерживает упаковку до тех пор, пока место назначения не сможет ее принять. Затем отпускание происходит через проверенную последовательность клапанов. Инструмент освобождает груз до бокового перемещения осей. Если какое-либо доказательство захвата исчезает в движении, ответ должен следовать оценке рисков машины, а не импровизированной повторной попытке.
Состояние последовательности | Требуемое доказательство | Пневматическое действие | Ответ на отказ, который нужно определить |
|---|---|---|---|
Готов к захвату | Правильный рецепт, инструмент, упаковка и положение захвата | Контуры сброшены в известное состояние | Удерживать оси и идентифицировать несоответствие |
Установить захват | Инструмент в контактном положении | Закрыть зажим или создать вакуум | Не поднимать, если доказательство неполное |
Перемещение | Груз остается в пределах квалифицированного диапазона | Поддерживать контролируемое состояние захвата | Выполнить оцененный ответ на потерю доказательства |
Укладка | Место на паллете свободно и механически стабильно | Поддерживать поддержку во время приближения | Остановиться до столкновения или нестабильной укладки |
Отпускание и выход | Груз поддерживается в месте назначения | Сбросить давление или открыть в определенном порядке | Предотвратить боковой отвод, пока еще прикреплен |
Рассматривайте потерю воздуха как сценарий уровня машины
Закрытие клапана или установка датчика давления автоматически не создает безопасную функцию удержания. Инструмент может использовать механическую поддержку, обратный клапан, ресивер, нормально смещенный захват, контролируемую остановку осей или другую инженерную меру, но каждая имеет ограничения и требования к диагностике. Правильный ответ зависит от того, где груз может упасть и могут ли люди войти в эту зону.
ISO 12100:2010 предоставляет общий метод оценки рисков и снижения рисков для машин. ISO 4414:2010 рассматривает пневматические системы гидропривода и их компоненты. OEM портала и интегратор должны применять стандарты и региональные требования, relevant к полной машине, включая ограждения, контроль доступа, перезапуск, накопленную энергию, техническое обслуживание и опасности подвешенных грузов.
Введите в эксплуатацию каждый одобренный формат
Ввод в эксплуатацию должен включать минимальную и максимальную одобренную массу упаковки, крайние значения центра тяжести, слабые, но приемлемые коробки, пористые поверхности, сморщенные мешки, вариации элементов бочек, холодный и теплый материал и полное квалифицированное движение осей. Измеряйте установление захвата, поведение давления или вакуума, смещение упаковки, зазоры, стабильность укладки и согласованность отпускания. Сухой цикл без груза не является испытанием полезной нагрузки.
Намеренно вводите отказы, которые можно безопасно проверить: отсутствующая упаковка, частично заблокированная чашка, поврежденная контактная подушка, отказ обратной связи по положению, неправильный рецепт, прерванный воздух, прерванное электропитание и занятое место назначения. Подтвердите, что восстановление не позволяет оператору стоять под удерживаемым грузом или обходить проверку идентичности инструмента.
Управляйте переналадкой и техническим обслуживанием
Ячейка смешанных форматов нуждается в контролируемой матрице, связывающей код упаковки, аппаратное обеспечение EOAT, активные выходы клапанов, пороги датчиков, схему паллеты, движение осей и проверки осмотра. Быстросменные соединения должны быть закодированы или иным образом защищены от ошибок. Система управления должна подтверждать идентичность инструмента, а не доверять только выбору оператора.
Проверяйте чашки, подушки губок, вилки, крепеж, направляющие, шланги, фитинги, фильтры, глушители, линии измерения давления и вакуума и прокладку кабелей. Остатки на инструменте для мешков и полированные подушки зажимов могут постепенно снижать трение. Протекающий вакуумный контур может все еще захватывать тестовую коробку, теряя запас при полной скорости перемещения. Поэтому приемка технического обслуживания должна повторять соответствующую последовательность с грузом после любого изменения пути захвата.
Связанное руководство по депаллетизации пустых паллет рассматривает, как вариация паллеты меняет последовательность зажима. Кандидатные семейства приводов, клапанов, захватов и вакуумных компонентов можно рассмотреть в каталоге пневматических компонентов WarriorZ.
WarriorZ может помочь организовать требования к компонентам и снабжению. OEM машины, проектировщик EOAT, владелец фабрики и системный интегратор остаются ответственными за расчеты, испытания упаковки, функции безопасности, ввод в эксплуатацию и утверждение каждого формата.
Официальные технические справочники
Источники и основа проверки
Ссылки подтверждают факты, расчёты и инженерные ограничения статьи.